


Roadmap
10 - Video finale di progetto
A conclusione del progetto è stato realizzato un video finale di sintesi, pensato per raccontare in modo chiaro e immediato i risultati raggiunti e le prospettive future.
Il video, sviluppato con il contributo di Luca Corelli Grappadelli e di Dario Mengoli di FieldRobotics, ripercorre le principali fasi di sviluppo del progetto, illustrando le soluzioni tecnologiche implementate e il loro impatto nel contesto della frutticoltura.
Attraverso immagini e dimostrazioni in campo, il video offre una visione concreta del funzionamento del sistema robotico e del suo potenziale applicativo, rappresentando uno strumento efficace per la disseminazione dei risultati e per il coinvolgimento di stakeholder, aziende e comunità scientifica.
Data: 24/01/2026
09 - Frutteti Intelligenti: La Prossima Frontiera dell’Agricoltura
Nell’ambito del progetto AGRI-COBOT è stata realizzata una serie di quattro pillole video con Luca Corelli Grappadelli, dedicate ai temi chiave dell’innovazione in frutticoltura.
La serie propone un percorso che parte dal ruolo della robotica e delle tecnologie digitali nella trasformazione delle pratiche agricole, approfondendo l’integrazione tra sistemi collaborativi uomo-macchina e l’utilizzo avanzato dei dati per ottimizzare i processi produttivi.
Le pillole offrono inoltre uno sguardo più ampio sul valore dell’agricoltura, non solo in termini produttivi ma anche sociali ed ecosistemici, stimolando una riflessione sul ruolo delle imprese agricole nella società contemporanea.
Nel loro insieme, i video delineano una visione evoluta del frutteto, in cui innovazione tecnologica, sostenibilità e consapevolezza sociale si intrecciano per definire i modelli agricoli del futuro.
Data: 18/10/2025
Nuovi paradigmi in agricoltura
Il frutteto del futuro
Un frutteto digitale
Agricoltura e società
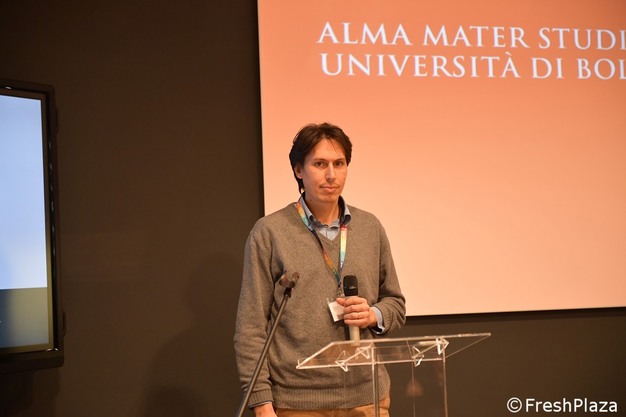
08 - Presentazione del progetto al convegno della Fondazione Fresh
Il progetto Agricobot è stato presentato nell’ambito di un convegno organizzato dalla Fondazione Fresh, dedicato ai temi dell’innovazione e dell’automazione applicate ai frutteti.
Durante l’evento sono intervenuti Luca Corelli Grappadelli, responsabile scientifico del progetto, insieme a Dario Mengoli e Lorenzo Marconi, che hanno illustrato il contributo di Agricobot all’evoluzione delle pratiche agricole.
Gli interventi hanno evidenziato il ruolo delle tecnologie avanzate nel supportare la transizione verso sistemi produttivi più efficienti, sostenibili e orientati all’innovazione.
Data: 18/02/2026
07 - Dimostrazione in campo e incontro con stakeholder
Il 18 giugno 2025 abbiamo organizzato una giornata di valutazione in campo dedicata agli stakeholder di progetto e a potenziali clienti e partner interessati agli sviluppi futuri.
L’incontro ha rappresentato un momento chiave per mostrare il funzionamento del robot direttamente in ambiente operativo, evidenziandone le principali funzionalità e le applicazioni pratiche in frutteto.
Durante la dimostrazione, i partecipanti hanno potuto osservare da vicino le tecnologie sviluppate, interagire con il team di progetto e approfondire le possibili opportunità di utilizzo e collaborazione. L’iniziativa ha favorito un confronto diretto e costruttivo, raccogliendo feedback utili e rafforzando le basi per future sinergie e sviluppi progettuali
Data: 18/06/2025
06 - Dati di qualità per decisioni strategiche
Uno dei traguardi chiave dell’Azione 3 è stato l’avvio della costruzione del modello digitale del campo (digital twin), che sarà il cuore del sistema decisionale del progetto.
📊 Il modello integra:
🍎 Mappatura del frutto (pezzatura, colore, maturazione)
🌿 Densità vegetativa e condizioni del suolo
🗺️ Geolocalizzazione precisa dei dati raccolti
📦 Tracciabilità dei bins raccolti e delle caratteristiche qualitative dei frutti in essi contenuti
Questo approccio permette di ottimizzare:
- La raccolta (tempi, risorse, logistica),
- la gestione del magazzino,
- e la valorizzazione commerciale del prodotto, grazie alla categorizzazione dinamica della frutta.
Data: 02/12/2025
05 - Sviluppo degli algoritmi di raccolta e logistica
Durante l’Azione 3, il team ha avviato lo sviluppo degli algoritmi che coordinano i movimenti dei rover nella fase di raccolta.
📍 Le attività in corso includono:
✅ Algoritmi di mappatura della frutta e ricostruzione dell’ambiente circostante
✅ Pianificazione dei percorsi per flotte di rover (platooning e follow-me)
✅ Sincronizzazione tra raccolta manuale e trasporto autonomo dei bins
✅ Predizione delle finestre ottimali per la raccolta, in base allo stadio di maturazione del frutto
🧠 Questi sviluppi pongono le basi per un sistema integrato di logistica frutticola automatizzata e decisioni colturali site-specific basate su dati.
#automazione #agritech #roboticaagricola #raccoltaautomatizzata #agricolturaintelligente
Data: 07/04/2025
04 - Presentazione del progetto a EIMA International
Abbiamo partecipato a EIMA International, svoltasi a Bologna dal 6 al 10 novembre 2024, uno degli appuntamenti più rilevanti a livello internazionale per il settore delle macchine agricole e del giardinaggio.
In questa occasione, abbiamo presentato il progetto, illustrandone obiettivi, stato di avanzamento e principali soluzioni tecnologiche sviluppate.
La fiera ha rappresentato un’importante opportunità di confronto con aziende, ricercatori e professionisti del settore, permettendoci di raccogliere feedback qualificati e di ampliare la rete di contatti.
Proprio grazie a queste interazioni è nata anche l’idea di organizzare un open day nei nostri frutteti, con l’obiettivo di mostrare il robot in azione e avviare nuove collaborazioni e partnership.
Data: 12/11/2024
03 - Sistema di visione artificiale per la stima della dimensione dei frutti
A partire dagli sviluppi del progetto Agricobot, è stato pubblicato un articolo scientifico su rivista internazionale dedicato a un innovativo sistema di visione artificiale per la misurazione della dimensione delle mele direttamente sull’albero.
La soluzione proposta si basa su tecnologie accessibili, combinando l’uso di una telecamera di profondità a basso costo con algoritmi sviluppati in Python e modelli di reti neurali, con l’obiettivo di fornire strumenti precisi e scalabili per il monitoraggio delle colture.
Questo contributo rafforza il posizionamento scientifico del progetto nel campo dell’automazione agricola e dimostra il valore della ricerca applicata nello sviluppo di soluzioni innovative per il settore.
La pubblicazione è disponibile al seguente link:
https://link.springer.com/article/10.1007/s11119-024-10139-8
Data: 20/08/2024
02 - Completata la fase di impostazione della ricerca
Con il completamento dell’Azione 2, il progetto AGRI-COBOT entra nel vivo della sperimentazione.
Abbiamo:
- Definito i parametri fondamentali per il monitoraggio dei frutteti (dimensione e colore del frutto, densità fogliare, conducibilità del suolo)
- Selezionato le varietà di frutta più rilevanti per il contesto regionale (mele, pere, kiwi)
- Costruito la base dati per lo sviluppo del digital twin del frutteto
- Avviato il lavoro sull’interfaccia utente per una fruizione chiara e operativa delle informazioni raccolte
Il risultato?
Una solida infrastruttura metodologica e tecnica che guiderà la sperimentazione nei prossimi mesi.
Data: 12/05/2024
01 - Pubblicazione scientifica e collaborazione editoriale
Tra le prime attività di disseminazione del progetto, è stato redatto e pubblicato un articolo scientifico dedicato all’analisi del bando e alla definizione degli obiettivi di AgriRover.
La pubblicazione descrive in modo strutturato le diverse fasi progettuali e la visione tecnologica alla base dello sviluppo del robot autonomo, evidenziando il potenziale impatto dell’innovazione nel settore frutticolo.
Questo contributo ha inoltre favorito l’avvio di una collaborazione con Rivista di Frutticoltura, punto di riferimento a livello nazionale per il comparto agricolo.
L’articolo completo è disponibile online e rappresenta un primo passo concreto verso la condivisione dei risultati del progetto con la comunità scientifica e gli operatori del settore:
Link:
https://rivistafrutticoltura.edagricole.it/meccanizzazione/un-robot-autonomo-gestisce-il-frutteto/
Data: 30/01/2024
01/07/2023 - PARTE IL PROGETTO!
Ha preso il via a Bologna il progetto.
Ha preso il via a Bologna il progetto ”Sviluppo di un sistema robotico per la logistica ottimizzata di frutteti”, sviluppato all’interno del Dipartimento di Ingegneria dell'Energia Elettrica e dell'Informazione "Guglielmo Marconi" – DEI - che potrà avvalersi nel suo sviluppo del supporto di un gruppo di ricerca guidato da tre diversi professori ordinari dei dipartimenti DEI e DISTAL.
Il progetto è ora in fase di pre-industrializzazione attraverso lo spin-off Field Robotics.
Field RoboticsVISION
Il cuore del progetto
Il cuore del progetto è rappresentato dallo sviluppo di algoritmi di mappatura spaziale che permetteranno lo sviluppo del digital twin del frutteto, che permetteranno di supportare le attività dell’agricoltore.
L'incremento di produttività nelle fasi di raccolta verrà affrontato sviluppando un algoritmo di controllo e pianificazione degli spostamenti di una flotta di due rover volto a ridurre il personale impegnato nelle attività logistiche di scarico e riposizionamento delle casse per la raccolta.
The Goals
Gli obiettivi principali
del progetto.
Aumentare la produttività in aziende frutticole
Le tecnologie Hw e Sw sviluppate permetteranno di abbattere i tempi e i costi legati alla raccolta e alle tecniche colturali. La mappatura intelligente della qualità della frutta consentirà una gestione più efficiente dei magazzini e una differenziazione dei prezzi.
Aumentare innovazione e conoscenza nel settore
Diffondere i risultati presso aziende, associazioni di categoria, centri di ricerca e istituzioni, stimolerà l’avanzamento dei processi di innovazione e contribuirà alla diffusione dell’agro-robotica in un settore tradizionalmente non troppo permeabile al cambiamento.

Un progetto realizzato con il concorso di risorse dalla Regione Emilia-Romagna
Progetto finanziato dalla Regione Emilia-Romagna nell’ambito della Legge Regionale 27 ottobre 2022, n. 17 “Interventi urgenti a sostegno del settore agricolo, agroalimentare, ittico e delle bonifiche”, art. 1 “Interventi per l’innovazione del settore agricolo ed agroalimentare”.
Approfondisci